F2.2 Drehbewegung mit zusätzlich radial beschleunigter Masse
Wir wollen prüfen, welche der möglichen Rechenwege effektiver zum Ergebnis führt, wenn auf einem waagerecht rotierenden masselosen Stab eine programmierbar ortsveränderliche Masse sitzt.
Dazu nehmen wir Anfangsbedingungen an und fügen eine radiale Kraft hinzu, die in der Lage ist, die Masse auf dem Stab zu beschleunigen. Da die Kraft in Richtung des Drehpunktes wirkt, geht von ihr selber nicht unmittelbar ein Drehmoment aus. Wir „fühlen“ aber, dass sich die Drehzahl ändern muss! Wie passiert das physikalisch und mathematisch korrekt, wenn man es in eine numerische Integration einbinden will?
Die Radial-Kraft Fr beschleuigt die Masse m in der Zeit dt um ein radiales dvr
(1a) dvr = (Fr(t)/m) * dt
Dadurch ändert sich der Anfangsradius r0 der Rotationsbewegung um dr
(1b) dr = r-r0 = (vr+(vr+dvr))/2*dt
Ist der Rotationsvorgang frei gelagert, so bleibt der Drehimpuls L erhalten, der sich entweder über die Umfangs- (Tangential-)geschwindigkeit vt oder über den Radius r und die Winkelgeschwindigkeit w ausdrücken lässt:
(2) L = m*vt = m*w*r = const.
Wird r kleiner, muss also w größer werden.
Haben wir eine einzige Punktmasse, so muss keine der physikalischen und geometrischen Größen aufgeteilt werden und die obige Gleichung (2) zeigt den kompletten Zusammenhang. Der zeitliche Ablauf kann dann über die differentiellen Zusammenhänge (1a) und (1b) dargestellt werden, wenn Fr(t) bekannt ist. Noch spannender wird es, wenn Fr(r) gegeben ist, zum Beispiel durch einen linearen Zusammenhang wie beim Einbau einer masselosen Schraubenfeder (entspräche einem linear vom Radius abhängenden Kraftverlauf oder einem parabolischen Potentialtopf) zwischen Drehpunkt und kreisender Masse.
Dieser Fall ist auch beim Vergleich der Kraftgesetz-Exponenten +1 (elastisch) und -2 (klassisch gravitativ) im Abschnitt 2.8.4.1 Rotierendes Bezugssydstem behandelt worden.
Hier noch einmal die wichtigste Darstellung des elastischen Falles im ruhenden kartesichen und im rotierenden Bezugssystem:

Die starre (blaue) Kreisbewegung im ruhenden System (kartesisch x und y) wird zum scharzen Punkt im rotierenden (Radius r und Winkel phi), die elastische (rote) Ellipse zum grünen Kreis im rotierenden. (Schwingzeit und Umlaufzeit synchronisiert!) Der grüne Kreis enthält sowohl die Information über die periodische Radius-Veränderung als auch über die periodisch veränderte Winkel-Lage zu einem Fixpunkt im rotierenden System (innen überholt die Masse bei jeder Umdrehung den Bezugswinkel, außen läuft sie ihm dann nach).
Aber nun kommt’s dicke:
Wir kippen die Angelegenheit in die x-z-Ebene und lassen anstelle der Federkraft die Schwerkraft zu! Was passiert mit einem solchen Pendel, wenn wir einen variablen Radius zulassen?
Wir programmieren eimal das Roboter-Modell, um eine physikalisch gesicherte numerische Basis mit allen erforderlichen freien Parametern für weitere Änderungen zur Verfügung zu haben. Wir wollen sämtliche Komponenten in beiden Systemen ständig mitführen, damit uns nicht das geringste entgeht.
Zuerst im „Inertialsystem“. Auch dort haben wir nun Zwangskräfte, nämlich die Schaukelstangen, welche für das „Brett“ (wir können es erst einmal als masselos annehmen) einen konstanten Radius garantieren und alle 3 Radialkräfte auffangen:
– Fliehkraft
– Schwerkraftkomponente
– Zusatzkräfte der Schaukelnden
Aber: Die Gegenkraft der Zusatzkraft der Schaukelnden sollen dessen Schwerpunkt radial (also parallel zu den Schaukelstangen) bewegen können! Diese Bewegung teilen wir so ein, dass wir sie in drei Einzel-Kraft-Stößen (Beschleunigung von der Kreisbahn nach innen, Reflxion innen nach außen, Abbremsen zurück auf der Kreisbahn) unterbringen können, für die wir den Schaukelwinkel, den Betrag und die Richtung (nach innen oder außen) einzeln festlegen können. Das hat den Vorteil, dass wir (natürlich nach Prüfung der Plausibiltät des Modells ohne Kraftstöße) uns iterativ an „schöne“ Wertesätze herantasten können, ohne alle theoretisch miteinander verknüpfen zu müssen. Dazu zeichnen wir die Seitenansicht (x-z-Ebene) als Überlagerung aller Schwingungen und den Zeitablauf von Winkel und Radius gleichzeitig auf.
Den Ort der schaukelnden Masse als x(t) und z(t) berechnen wir nach Newton über die Schwerkraftkomponente und unter der Randbedingung der Drehimpulserhaltung (die zusätzliche zeitliche Muskelkraft – Kraftstoß – der stehenden Schaukelnden erzeugt, da sie radial wirkt, kein eigenes Drehmoment; im rotierenden Bezugssystem würde über die Corioliskraft die Winkelgeschwindigkeit geändert werden).
Aus „Symmetriegründen“ dürfen wir die Erwartungshaltung aufbauen, dass der „positive Schaukeleffekt“ aus unsymmetrischen Verteilungen der Kraftstöße folgen muss. Wir beginnen im Sinne eines indirekten Beweises also mit einem symmetrischen Fall:
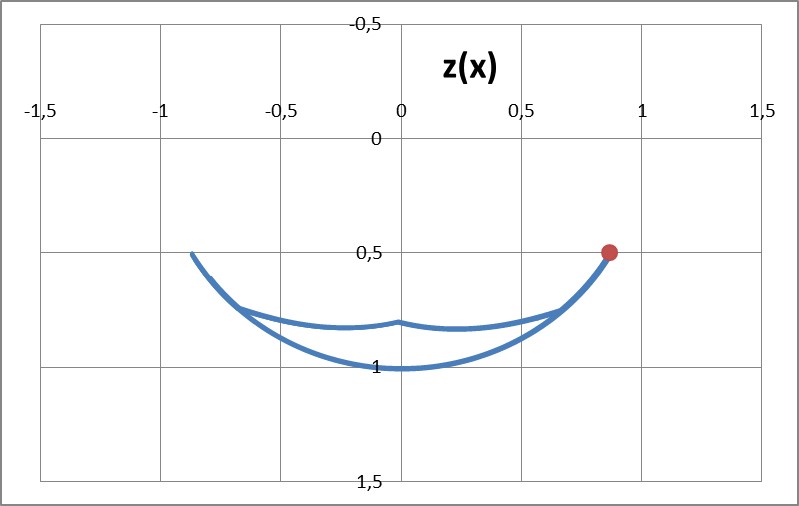
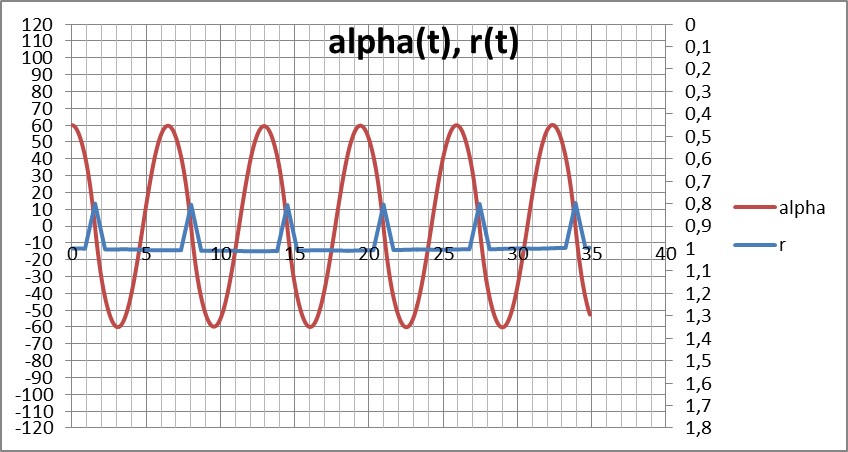
Wir erkennen völlige Symmetrie und damit keinerlei „Aufschaukeln“, wie wir es erwartet haben.
Nun brechen wir die Symmetrie, indem wir bei hoher Geschwindigkeit und gutem Winkel zur Schwerkraftwirkung aufstehen und uns bei geringerer Geschwindigkeit und geringerer Schwerkraftkomponente wieder hinhocken (zuerst ein einziges Mal im Durchgang von links nach rechts, Richtung ist essentiell, denn in der Gegenrichtung können wir so „bremsen“!!):
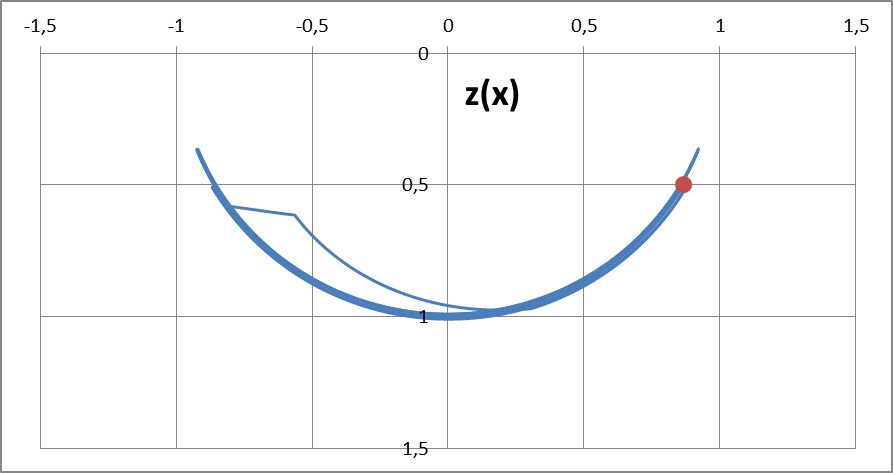
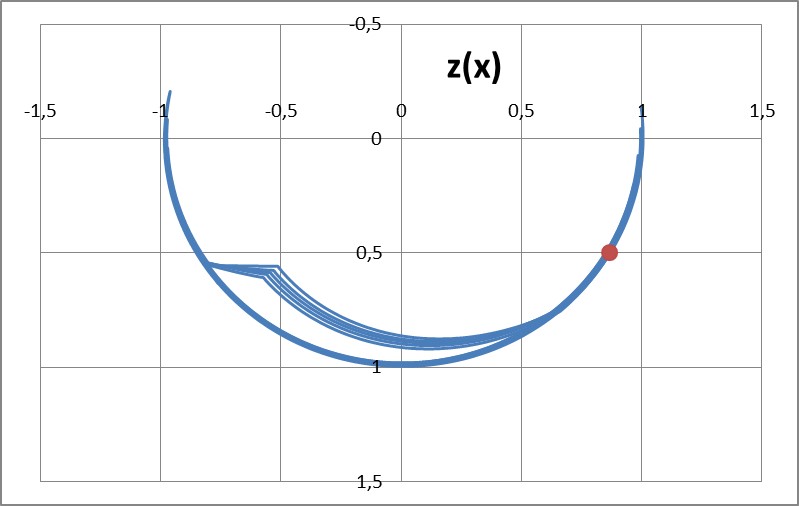
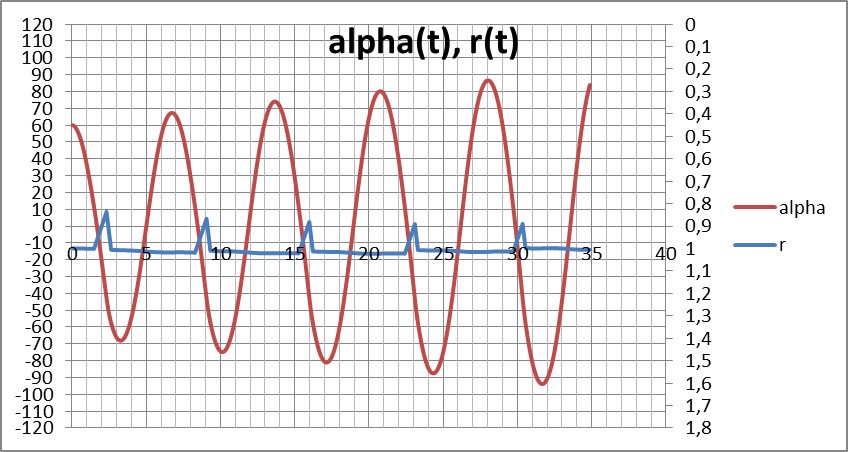
Wir spielen einmal mit den Winkelstellungen der drei Kraftstöße, deren Stärke dann natürlich angepasst werden muss (im Zeitdiagramm gut an der Radiusänderung, und zwar an den Knickwinkeln, zu erkennen):
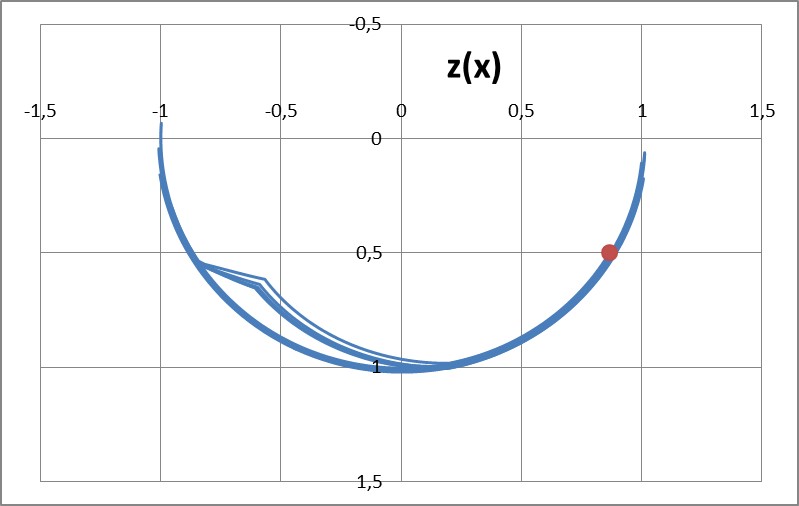
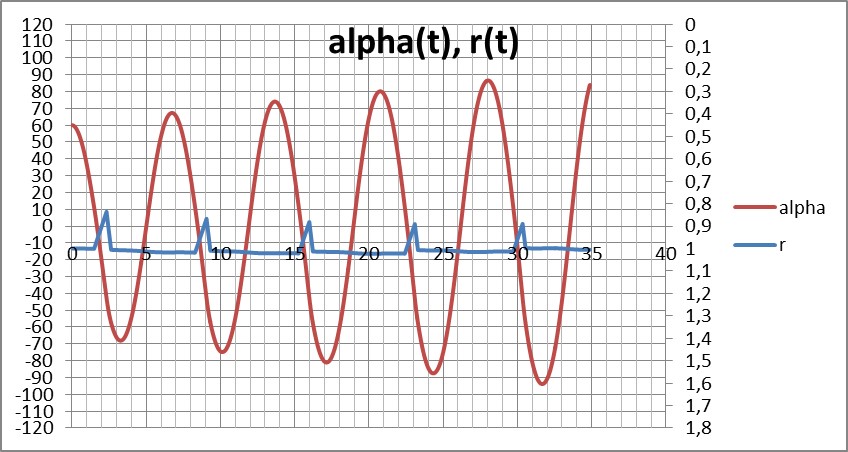
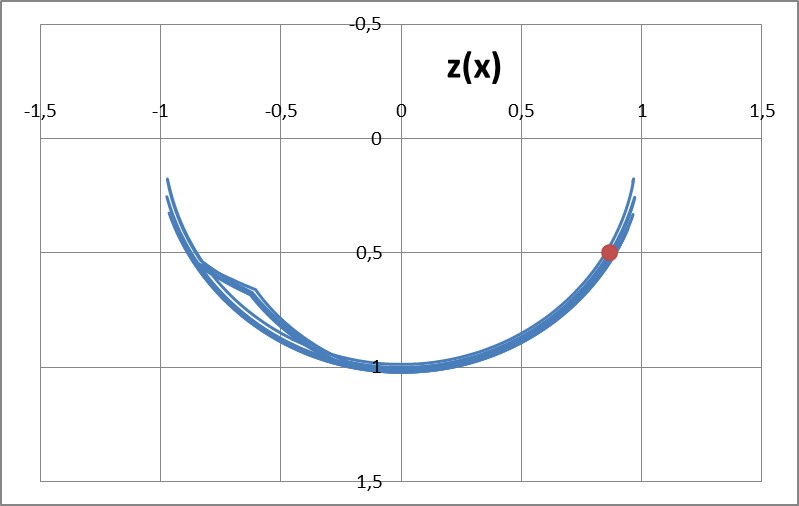
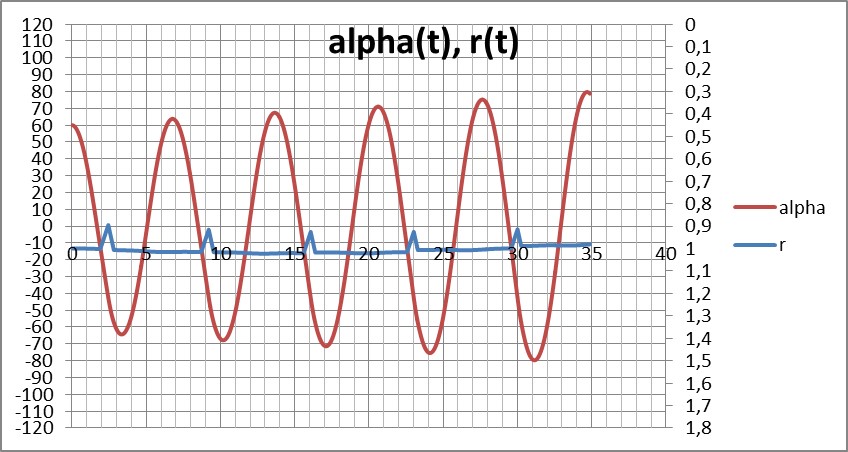
Um das Symmetrie-Spiel noch weiter zu treiben, nun noch eine „Hänge-Partie“: Der Schwerpunkt soll unter den Schaukelkreis sinken. Das hat den richtigen Effekt aber nur auf dem Halbbogen nach unten, hier also auf dem Hinweg von rechts nach links auf der rechten Hälfte, also während des Abschwungs (oberhalb des Schaukelbretts also immer während des Aufschwungs!):
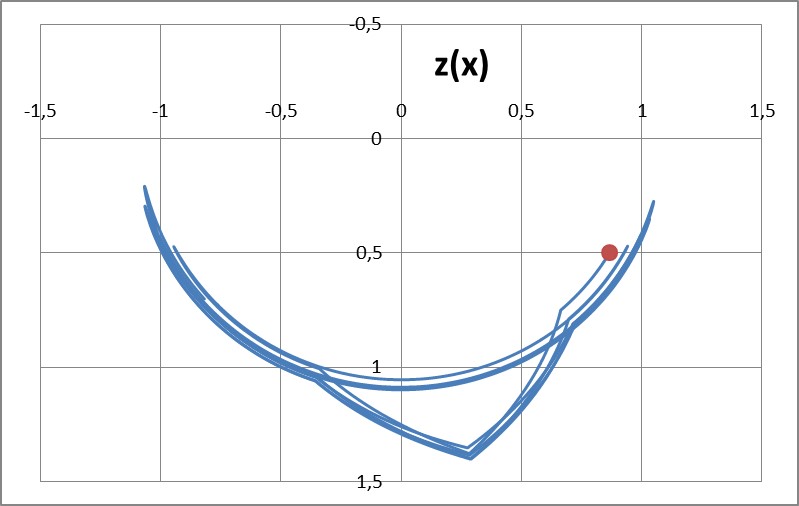
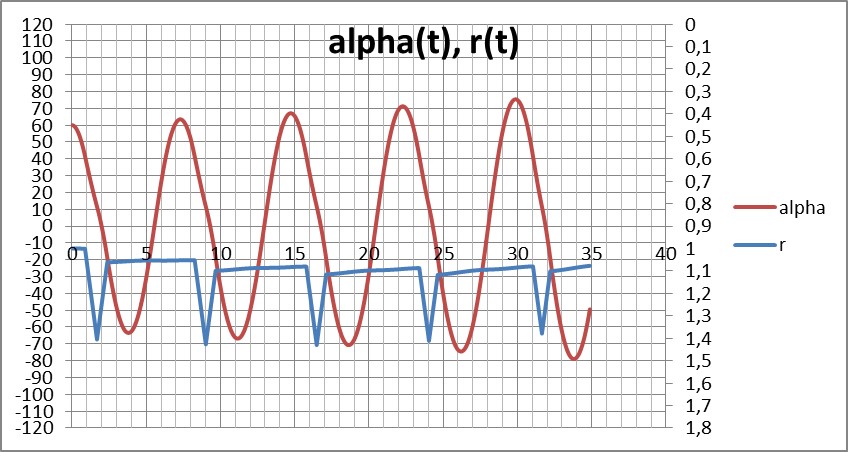
Übrigens: Damit man auf den Spur-Bildern in der x-z-Ebene erkennen kann, dass mehrere Schwünge vorliegen, ist völlige Exaktheit bewusst vermieden worden: Man sieht also mehrere Kurven dicht nebeneinander.
Energie-Bilanz-Betrachtung:
Die beiden Radius-Änderungen in der Gesamtbewegung finden zu zwei Zeiten statt, in denen der Winkel zur Schwerkraft unterschiedlich ist. Deshalb ist die Energiebilanz dann positiv, wenn man sich im unteren Teil der Schaukelbewegung nach oben (also nach innen zu Drehpunkt) bewegt und im oberen Teil nach außen (also nur etwas nach unten). Die dadurch gewonnene potentielle Energie sollte sich direkt im Höhengewinn des Umkehrpunktes der Schaukel widerspiegeln können! (Mit etwas Mühe ist das aus den Diagrammen abzulesen…)
Generelles FAZIT:
Es ist beruhigend, dass der „spürbare“ Energieeintrag des Schaukelnden nicht umsonst ist. Das ist bei biologischer Muskeltätigkeit nicht trivial, denn jeder von uns weiß, wie kurz die Zeit ist, die wir in einer „halben Hocke“ aushalten, obwohl physikalisch die Leistung Null ist!
Modell-FAZIT:
Die Programmierung eines Modell-Roboters, der ungefähr so aussieht:
– Zwangskraft auf einer Kreisbahn
– Zwangskraft an einer radialen Stange
– geregelte Zusatzkraft längs der Stange
– konstante parallele Schwerkraft
– Drehimpulserhaltung für die Punktmasse
Spannend ist also lediglich die Regelung der Zusatzkraft, deren Rückkopplung so sein muss, dass am Ende der „Schwungholen-Phase“ der gleiche Bahnradius erhalten wird.
Technisch kann das über eine pendelnde Stange realisiert werden, auf der eine Masse geregelt verschoben wird. Das kann ein linearer Stellmotor übernehmen oder man realisiert es außen durch eine steuerbare Schraubenfeder, deren Gegenspielerin innen lediglich einen elastischen Rückstoß (doppelt großen Kraftstoß mit entgegengesetztem radialen Vorzeichen) realisiert (Das erleichtert den Umgang mit dem Energiesatz als Probe, denn er ist in der Rechnung nicht angewendet worden!).
Die gesamte Rechnung wurde als zweifache numerische Integration des Newtonschen Axioms (Proportionalität von Kraftvektor und Beschleunigungsvektor) in einer EXCEL-Tabelle ausgeführt, so dass alle Bahnen ohne direkte geometrische Vorbedingungen wie „Kreisbogen“ oder ähnliches völlig frei entstanden sind, weil die beiden Zwangs-Vorbedingungen in Kräfte umgerechnet (oder als Vektor-Komponente vernachlässigt) in die Integration einfließen. Die Variation des Zeittaktes wurde zur Prüfung der Unabhängigkeit von numerischen Artefakten verwendet.
(geht gleich weiter!)
Das „Aufschaukeln“ durch „kraftvolles Pendeln am Pendel“ wird in F2.3 behandelt.
Kommentar abgeben