F2.2 Drehbewegung mit zusätzlich radial beschleunigter Masse
Wir wollen prüfen, welche der möglichen Rechenwege effektiver zum Ergebnis führt, wenn auf einem waagerecht rotierenden masselosen Stab eine programmierbar ortsveränderliche Masse sitzt.
Dazu nehmen wir Anfangsbedingungen an und fügen eine radiale Kraft hinzu, die in der Lage ist, die Masse auf dem Stab zu beschleunigen. Da die Kraft in Richtung des Drehpunktes wirkt, geht von ihr selber nicht unmittelbar ein Drehmoment aus. Wir „fühlen“ aber, dass sich die Drehzahl ändern muss! Wie passiert das physikalisch und mathematisch korrekt, wenn man es in eine numerische Integration einbinden will?
Die Radial-Kraft Fr beschleuigt die Masse m in der Zeit dt um ein radiales dvr
(1a) dvr = (Fr(t)/m) * dt
Dadurch ändert sich der Anfangsradius r0 der Rotationsbewegung um dr
(1b) dr = r-r0 = (vr+(vr+dvr))/2*dt
Ist der Rotationsvorgang frei gelagert, so bleibt der Drehimpuls L erhalten, der sich entweder über die Umfangs- (Tangential-)geschwindigkeit vt oder über den Radius r und die Winkelgeschwindigkeit w ausdrücken lässt:
(2) L = m*vt = m*w*r = const.
Wird r kleiner, muss also w größer werden.
Haben wir eine einzige Punktmasse, so muss keine der physikalischen und geometrischen Größen aufgeteilt werden und die obige Gleichung (2) zeigt den kompletten Zusammenhang. Der zeitliche Ablauf kann dann über die differentiellen Zusammenhänge (1a) und (1b) dargestellt werden, wenn Fr(t) bekannt ist. Noch spannender wird es, wenn Fr(r) gegeben ist, zum Beispiel durch einen linearen Zusammenhang wie beim Einbau einer masselosen Schraubenfeder (entspräche einem linear vom Radius abhängenden Kraftverlauf oder einem parabolischen Potentialtopf) zwischen Drehpunkt und kreisender Masse.
Dieser Fall ist auch beim Vergleich der Kraftgesetz-Exponenten +1 (elastisch) und -2 (klassisch gravitativ) im Abschnitt 2.8.4.1 Rotierendes Bezugssydstem behandelt worden.
Hier noch einmal die wichtigste Darstellung des elastischen Falles im ruhenden kartesichen und im rotierenden Bezugssystem:

Die starre (blaue) Kreisbewegung im ruhenden System (kartesisch x und y) wird zum scharzen Punkt im rotierenden (Radius r und Winkel phi), die elastische (rote) Ellipse zum grünen Kreis im rotierenden. (Erinnerung an kosmische Trajektorien: Schwingzeit und Umlaufzeit sind nur im elastischen r-Gesetz und im gravitativen 1/r²-Gesetz synchronisiert!) Der grüne Kreis enthält sowohl die Information über die periodische Radius-Veränderung als auch über die periodisch veränderte Winkel-Lage zu einem Fixpunkt im rotierenden System (innen überholt die Masse bei jeder Umdrehung den Bezugswinkel, außen läuft sie ihm dann nach).
Aber nun kommt’s dicke:
Wir kippen die Angelegenheit in die x-z-Ebene und lassen anstelle der Federkraft die Schwerkraft zu! Was passiert mit einem solchen Pendel, wenn wir einen variablen Radius zulassen?
Wir programmieren eimal das Roboter-Modell, um eine physikalisch gesicherte numerische Basis mit allen erforderlichen freien Parametern für weitere Änderungen zur Verfügung zu haben. Wir wollen sämtliche Komponenten in beiden Systemen ständig mitführen, damit uns nicht das geringste entgeht.
Zuerst im „Inertialsystem“. Auch dort haben wir nun Zwangskräfte, nämlich die Schaukelstangen, welche für das „Brett“ (wir können es erst einmal als masselos annehmen) einen konstanten Radius garantieren und alle 3 Radialkräfte auffangen:
– Fliehkraft
– Schwerkraftkomponente
– Zusatzkräfte der Schaukelnden
Aber: Die Gegenkraft der Zusatzkraft der Schaukelnden sollen dessen Schwerpunkt radial (also parallel zu den Schaukelstangen) bewegen können! Diese Bewegung teilen wir so ein, dass wir sie in drei Einzel-Kraft-Stößen (Beschleunigung von der Kreisbahn nach innen, Reflexion innen nach außen, Abbremsen zurück auf der Kreisbahn) unterbringen können, für die wir den Schaukelwinkel, den Betrag und die Richtung (nach innen oder außen) einzeln festlegen können. Das hat den Vorteil, dass wir (natürlich nach Prüfung der Plausibiltät des Modells ohne Kraftstöße) uns iterativ an „schöne“ Wertesätze herantasten können, ohne alle theoretisch miteinander verknüpfen zu müssen. Dazu zeichnen wir die Seitenansicht (x-z-Ebene) als Überlagerung aller Schwingungen und den Zeitablauf von Winkel und Radius gleichzeitig auf.
Den Ort der schaukelnden Masse als x(t) und z(t) berechnen wir nach Newton über die Schwerkraftkomponente und unter der Randbedingung der Drehimpulserhaltung (die zusätzliche zeitliche Muskelkraft – Kraftstoß – der stehenden Schaukelnden erzeugt, da sie radial wirkt, kein eigenes Drehmoment; im rotierenden Bezugssystem würde über die Corioliskraft die Winkelgeschwindigkeit geändert werden).
Aus „Symmetriegründen“ dürfen wir die Erwartungshaltung aufbauen, dass der „positive Schaukeleffekt“ aus unsymmetrischen Verteilungen der Kraftstöße folgen muss. Wir beginnen im Sinne eines indirekten Beweises also mit einem symmetrischen Fall:
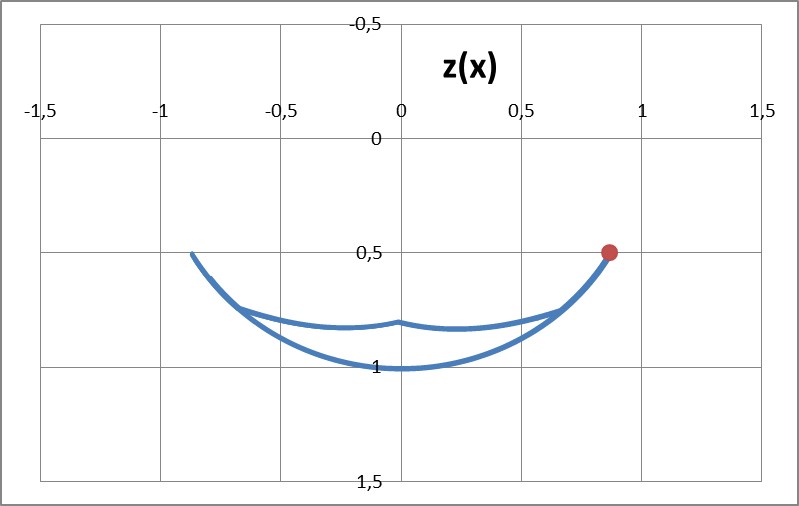
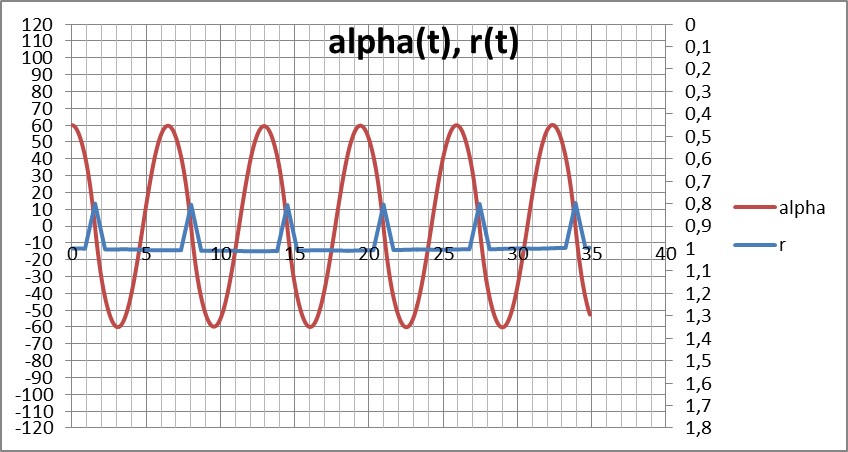
Wir erkennen völlige Symmetrie und damit keinerlei „Aufschaukeln“, wie wir es erwartet haben.
Nun brechen wir die Symmetrie, indem wir bei hoher Geschwindigkeit und gutem Winkel zur Schwerkraftwirkung aufstehen und uns bei geringerer Geschwindigkeit und geringerer Schwerkraftkomponente wieder hinhocken (zuerst ein einziges Mal im Durchgang von links nach rechts, Richtung ist essentiell, denn in der Gegenrichtung können wir so „bremsen“!!):
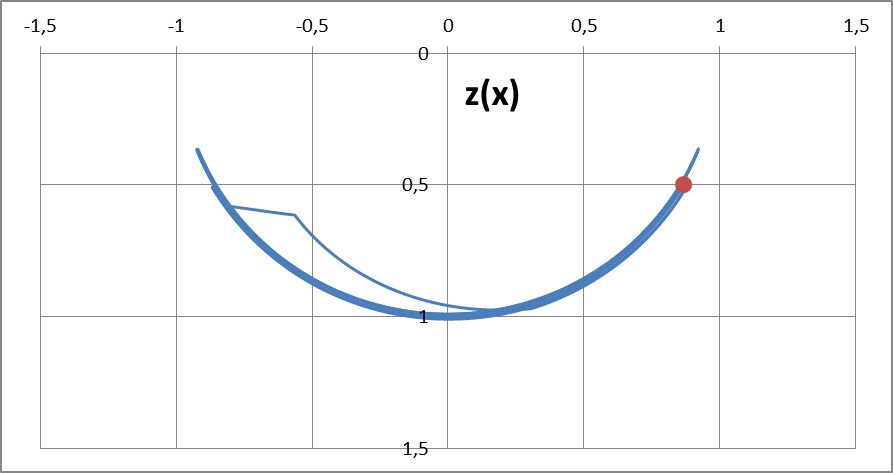
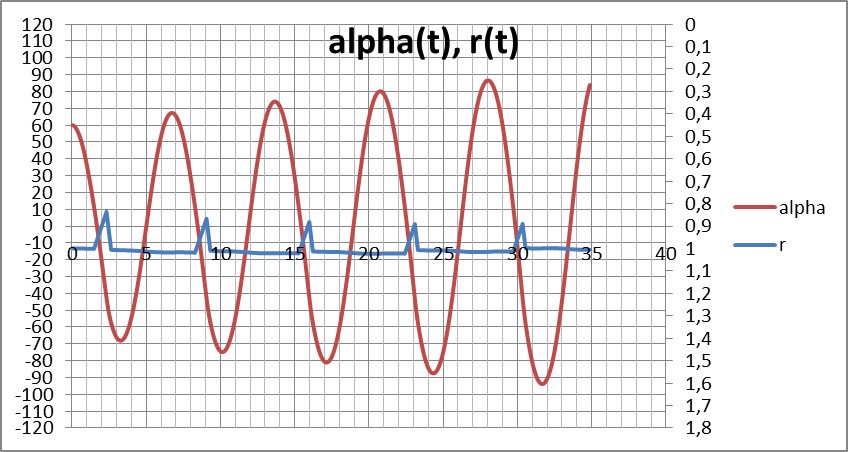
Wir spielen einmal mit den Winkelstellungen der drei Kraftstöße, deren Stärke dann natürlich angepasst werden muss (im Zeitdiagramm gut an der Radiusänderung, und zwar an den Knickwinkeln, zu erkennen):
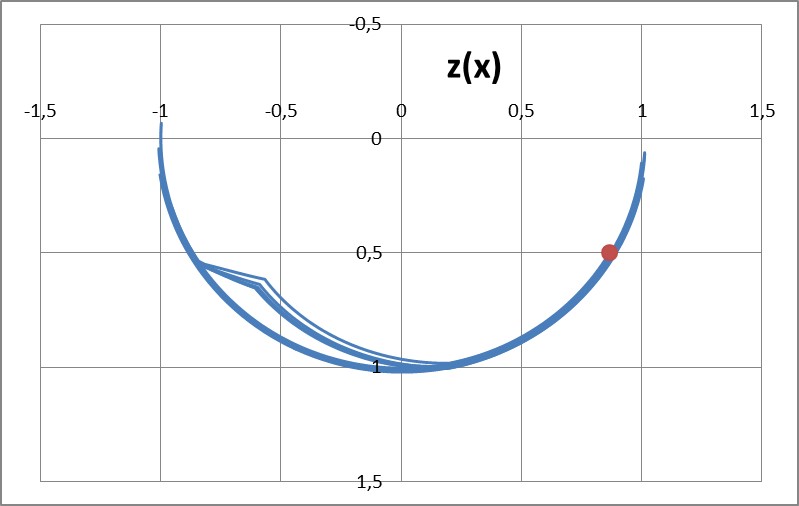
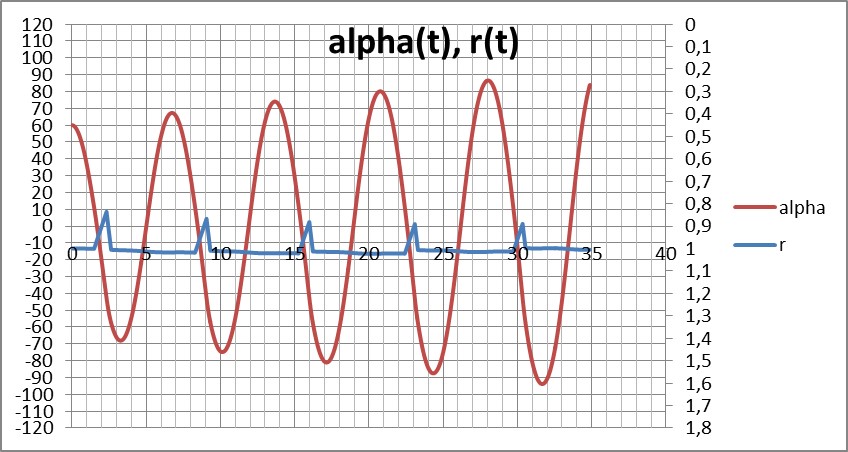
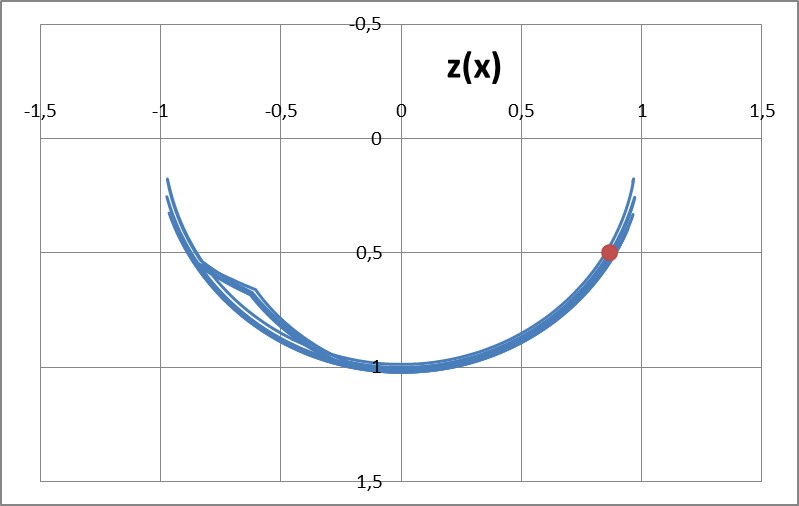
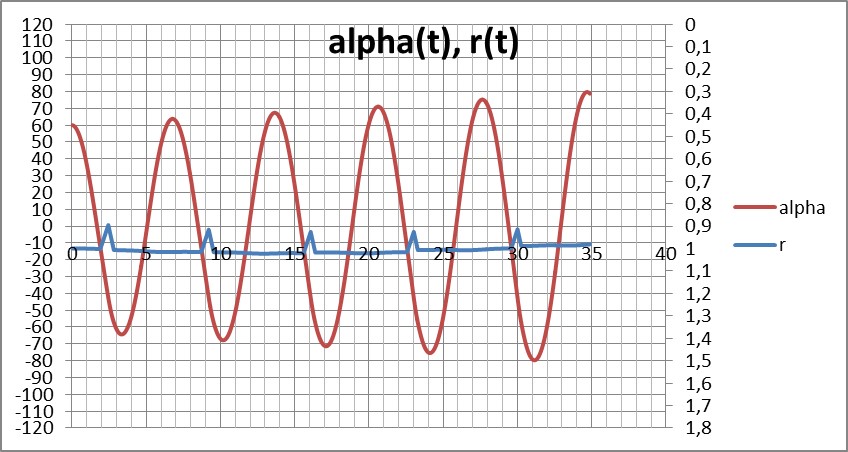
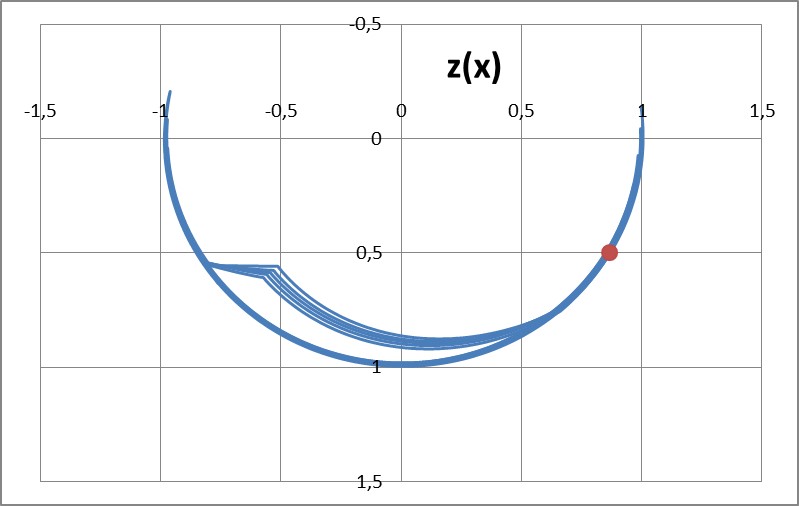
Um das Symmetrie-Spiel noch weiter zu treiben, nun noch eine „Hänge-Partie“: Der Schwerpunkt soll unter den Schaukelkreis sinken. Das hat den richtigen Effekt aber nur auf dem Halbbogen nach unten, hier also auf dem Hinweg von rechts nach links auf der rechten Hälfte, also während des Abschwungs (oberhalb des Schaukelbretts also immer während des Aufschwungs!):
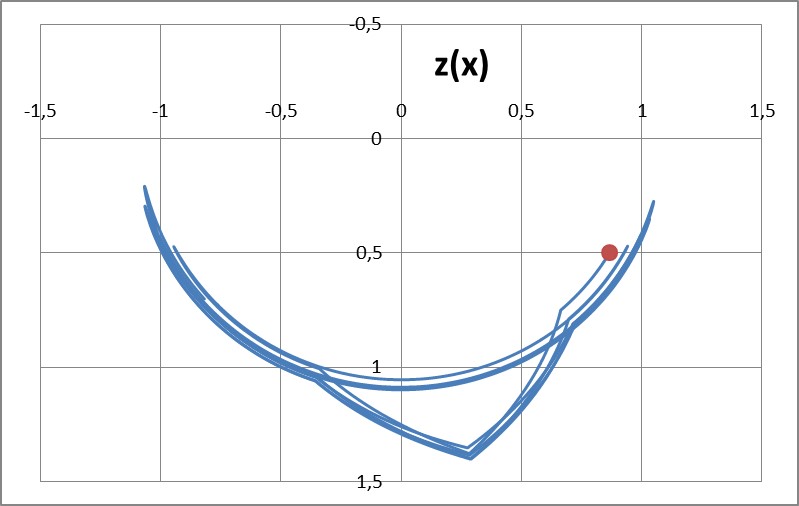
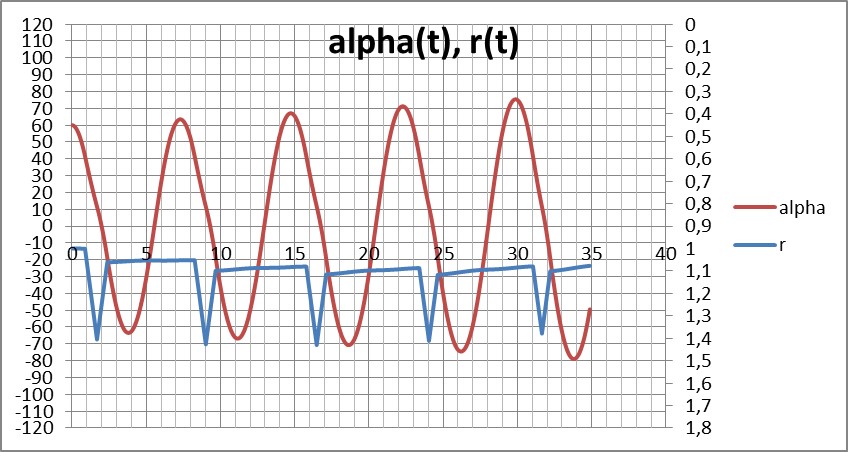
Übrigens: Damit man auf den Spur-Bildern in der x-z-Ebene erkennen kann, dass mehrere Schwünge vorliegen, ist völlige Exaktheit bewusst vermieden worden: Man sieht also mehrere Kurven dicht nebeneinander.
Energie-Bilanz-Betrachtung:
Die beiden Radius-Änderungen in der Gesamtbewegung finden zu zwei Zeiten statt, in denen der Winkel zur Schwerkraft unterschiedlich ist. Deshalb ist die Energiebilanz dann positiv, wenn man sich im unteren Teil der Schaukelbewegung nach oben (also nach innen zu Drehpunkt) bewegt und im oberen Teil nach außen (also nur etwas nach unten). Die dadurch gewonnene potentielle Energie sollte sich direkt im Höhengewinn des Umkehrpunktes der Schaukel widerspiegeln können! (Mit etwas Mühe ist das aus den Diagrammen abzulesen…)
Generelles FAZIT:
Es ist beruhigend, dass der „spürbare“ Energieeintrag des Schaukelnden nicht umsonst ist. Das ist bei biologischer Muskeltätigkeit nicht trivial, denn jeder von uns weiß, wie kurz die Zeit ist, die wir in einer „halben Hocke“ aushalten, obwohl physikalisch die Leistung Null ist!
Modell-FAZIT:
Die Programmierung eines Modell-Roboters, der ungefähr so aussieht:
– Zwangskraft auf einer Kreisbahn
– Zwangskraft an einer radialen Stange
– geregelte Zusatzkraft längs der Stange
– konstante parallele Schwerkraft
– Drehimpulserhaltung für die Punktmasse
Spannend ist also lediglich die Regelung der Zusatzkraft, deren Rückkopplung so sein muss, dass am Ende der „Schwungholen-Phase“ der gleiche Bahnradius erhalten wird.
Technisch kann das über eine pendelnde Stange realisiert werden, auf der eine Masse geregelt verschoben wird. Das kann ein linearer Stellmotor übernehmen oder man realisiert es außen durch eine steuerbare Schraubenfeder, deren Gegenspielerin innen lediglich einen elastischen Rückstoß (doppelt großen Kraftstoß mit entgegengesetztem radialen Vorzeichen) realisiert (Das erleichtert den Umgang mit dem Energiesatz als Probe, denn er ist in der Rechnung nicht angewendet worden!).
Die gesamte Rechnung wurde als zweifache numerische Integration des Newtonschen Axioms (Proportionalität von Kraftvektor und Beschleunigungsvektor) in einer EXCEL-Tabelle ausgeführt, so dass alle Bahnen ohne direkte geometrische Vorbedingungen wie „Kreisbogen“ oder ähnliches völlig frei entstanden sind, weil die beiden Zwangs-Vorbedingungen in Kräfte umgerechnet (oder als Vektor-Komponente vernachlässigt) in die Integration einfließen. Die Variation des Zeittaktes wurde zur Prüfung der Unabhängigkeit von numerischen Artefakten verwendet.
Realisierung des Schaukel-Modells als dynamisches interaktives Modell in VB6 (statt wie oben in EXCEL-VBA): Man kann die Bewegung der Schaukel „live“ verfolgen und durch Steuerelemente beeinflussen! (Zusatzfunktionen können dann dynamische und geometrische Werte messen und darstellen…)
ZIELSTELLUNG:
Schaffung eines interaktiv veränderbaren physischen Pendels aus drei Massen und Live-Darstellung aller Bewegungen.
PLAN zur UMSETZUNG:
Schritt 1: Festlegung der geometrischen (Koordinatensysteme) und dynamischen Größen
Schritt 2: Test der Grundausstattung als einfaches Pendel (Masse 1 als „Brett“)
Schritt 3: Hinzufügen einer zweiten Masse (Masse 2 als „Körper“ auf dem Brett), die radial veschiebbar ist
Schritt 4: Hinzufügen einer dritten Masse (Masse 3 als „Beine“ unter dem Brett) und Ermöglichen von sowohl radialen Eigen-Bewegungen aller drei Massen als auch von tangentialen Eigen-Bewegungen der Massen 2 und 3.
Nun also in kleinen Schritten zum Mitdenken und eventuell auch Abändern nach eigenen Vorstellungen:
Schritt 1: Festlegung der geometrischen (Koordinatensysteme) und dynamischen Größen
Warum sprechen wir in der Mehrzahl? Wir brauchen ein System für die Physik und eines für die grafische Darstellung. Am einfachsten ist das durch einen durch zwei grafische Werte (hier „left“ für die waagerechte Achse nach rechts und „top“ für die senkrechte nach unten) festgelegten physikalischen Koordinatennullpunkt zu realisieren, der grafisch durch ein Objekt dargestellt wird, das zum Beispiel als durchsichtiger schwarzer Kreis repräsentiert wird. Die physikalischen Koordinaten können wir dann x und z nennen, um zu verdeutlichen, dass wir uns auf einer senkrecht im Raum „stehenden“ Ebene bewegen wollen. Setzen wir die Schwerkraftwirkung als positive Beschleunigung an, zeigt die z-Achse nach unten.
Selbstverständlich können wir wir auch Polarkoordinaten für die physikalischen Vorgänge (es geht ja sehr viel um Kreisbögen und Abweichungen von diesen!) verwenden und jederzeit hin- und her umrechnen.
Schritt 2: Test der Grundausstattung als einfaches Pendel (Masse m0 als „Brett“)
2.1 Test des Zusammenspiels der Programmdateien
Wie wir als Programmierschüler gelernt haben, testen wir erst das einfachste Programm der Welt, nämlich das Funktionieren des Ende-Buttons. Wir weisen ihm folgenden Code zu, nachdem wir dem Button den Namen C_Ende verpasst haben (und seine Beschriftung mit „&Ende“ eingerichtet haben):
Private Sub C_Ende_Click()
End
End Sub
Wenn das Programm tatsächlich beendet wird, finden sich die Dateien richtig. Nun können wir richtig loslegen.
2.2 Einrichten der ersten Koordinaten für die Aufhängung als physikalischen Ursprung und Schaukelstange sowie Brett als Objekte. Wir legen grundsätzlich fest, dass alle Variablen des Programms NICHT automatisch verarbeitet werden, sondern von uns zu deklarieren sind: „option explicit“ und Deklaration außerhalb der Subs:
‚Schaukel-Programm Adolphi und Cie. 2026
Option Explicit
Dim mpleft, mptop As Integer ‚Aufhängungspunkt als physikalischer Koordinaten-Ursprung
Dim x0, z0 As Double ‚Brett-Koordinaten bzgl. mpleft, mptop
Dim L0 As Double ‚Länge der Schaukelstange
Dim W0 As Double ‚Winkel der Schaukelstange zur Senkrechten nach unten
‚Drücken des Ende-Buttons
Private Sub C_Ende_Click()
End
End Sub
‚Soforteinstellungen beim Laden des Formulars
Private Sub Form_Load()
‚Positionierung von MP und Brett sowie Schaukelstange(Alle Kreise mir 200 Durchmesser, also um Radius 100 korrigieren
mpleft = 7000: mptop = 3000
L0 = 3000: W0 = 0.1
x0 = L0 * Sin(W0): z0 = L0 * Cos(W0)
Sh_MP.Left = mpleft – 100: Sh_MP.Top = mptop – 100
Sh_Brett.Left = mpleft + x0 – 100: Sh_Brett.Top = mptop + z0 – 100
St_0.X1 = mpleft: St_0.X2 = x0 + mpleft: St_0.Y1 = mptop: St_0.Y2 = z0 + mptop
End Sub
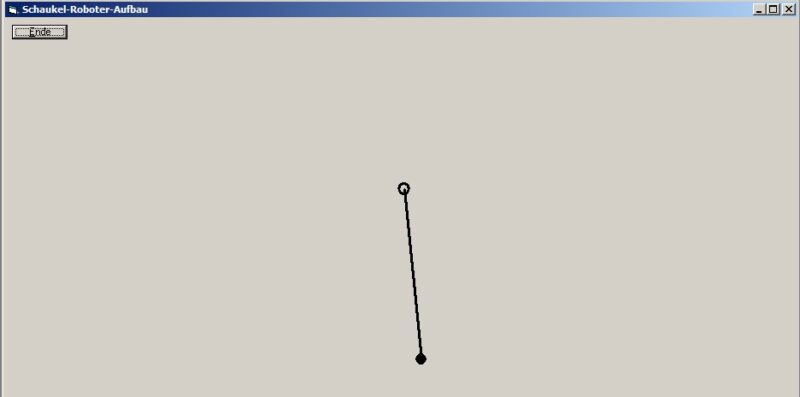
So sieht nun das Formular aus, ganz ohne Interaktion außer dem Beenden.
Hier sind alle Variablen im Programm festgelegt. Wir wollen aber spielen, also müssen wir entsprechende Eingabemöglichkeiten anbieten. Ich mache das gerne über Schieberegler, weil man optisch ihren Zustand leichter vergleichen kann als mit numerischen Direkteingaben,
Fangen wir mit Länge und Winkel der Schaukelstange an:
Wir programmieren es so, dass sich die Anzeigen der numerischen Werte neben den Scrollbars (Schiebereglern) sowohl beim Scrollen als auch beim Ändern über die Pfeiltasten sofort anpassen. Das Anzeigen der eingelesenen Werte haben wir hier für den Anfang noch auf einen Extra-Button gelegt:
‚Schaukel-Programm Adolphi und Cie. 2026
Option Explicit
Dim mpleft, mptop As Integer ‚Aufhängungspunkt als physikalischer Koordinaten-Ursprung
Dim x0, z0 As Double ‚mm Brett-Koordinaten bzgl. mpleft, mptop
Dim L0 As Double ‚mm Länge der Schaukelstange
Dim W0 As Double ‚Bogenmaß Winkel der Schaukelstange zur Senkrechten nach unten
Dim pi As Double
‚Einlesen aller Bediener-Daten und korrigieren der Anzeige
Private Sub C_Einlesen_Click()
L0 = HS_L0.Value * 10
W0 = HS_W0.Value * pi / 180 ‚im Bogenmaß für die Steuerung
x0 = L0 * Sin(W0): z0 = L0 * Cos(W0)
Sh_Brett.Left = mpleft + x0 – 100: Sh_Brett.Top = mptop + z0 – 100
St_0.X1 = mpleft: St_0.X2 = x0 + mpleft: St_0.Y1 = mptop: St_0.Y2 = z0 + mptop
End Sub
‚Drücken des Ende-Buttons
Private Sub C_Ende_Click()
End
End Sub
‚Sofortinstellungen beim Laden des Formulars
Private Sub Form_Load()
‚Positionierung von MP und Brett sowie Schaukelstange(Alle Kreise mir 200 Durchmesser, also um Radius 100 korrigieren
pi = 4 * Atn(1)
mpleft = 7000: mptop = 3000
L0 = 3000: W0 = 0.1
x0 = L0 * Sin(W0): z0 = L0 * Cos(W0)
Sh_MP.Left = mpleft – 100: Sh_MP.Top = mptop – 100
Sh_Brett.Left = mpleft + x0 – 100: Sh_Brett.Top = mptop + z0 – 100
St_0.X1 = mpleft: St_0.X2 = x0 + mpleft: St_0.Y1 = mptop: St_0.Y2 = z0 + mptop
End Sub
Private Sub HS_L0_change()
L0 = HS_L0.Value * 10 ‚in mm für die Steuerung, in cm für die Anzeige
L_L0.Caption = „L0=“ & L0 / 10 & „cm“
End Sub
Private Sub HS_L0_scroll()
L0 = HS_L0.Value * 10
L_L0.Caption = „L0=“ & L0 / 10 & „cm“
End Sub
Private Sub HS_W0_scroll()
W0 = HS_W0.Value * pi / 180
L_W0.Caption = „W0=“ & HS_W0.Value & „°“
End Sub
Private Sub HS_W0_Change()
W0 = HS_W0.Value * pi / 180
L_W0.Caption = „W0=“ & HS_W0.Value & „°“
End Sub
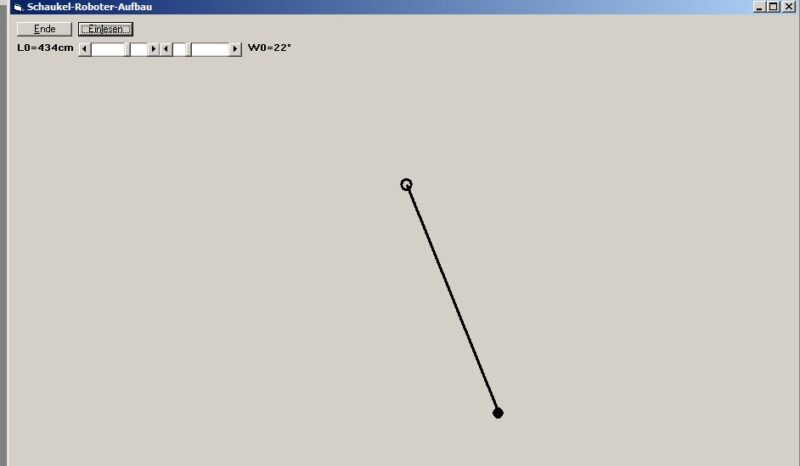
Wie man sieht, haben wir pi einführen müssen, weil es in VB nicht da ist. Wir haben es über den vierfachen Arkustangens von 1 (45°) definiert, der als Bogenmaß zurückgegeben wird.
Jetzt beginnen wir mit der Physik und lassen das Brett allein an der masselos gedachten Schaukelstange pendeln. Die Masse des Bretts ist noch unerheblich, da sie sich als schwere und träge solche wegkürzt.
Dazu führen wir lediglich die Schwerebeschleunigung g ein und legen sie mit 10 fest. Da die z-Koordinate nach unten zeigt, ist sie also positiv.
Aber nun kommt’s schon dicke:
Wir haben die Wahl zwischen zwei Verfahren, nämlich in kartesischen Koordinaten oder in ebenen Polarkoordinaten zu rechnen. Beides hat seinen Sinn, denn das Schwerefeld ist eben, unsere Bewegungen aber aus Kreisen zusammengesetzt, weshalb wir sowieso ständig umrechnen müssen (auch für die grafische Ausgabe!).
Dazu brauchen wir also die hier relevanten physikalischen Grundgesetze für beide Varianten (wg soll hier die Winkelgeschwindigkeit sein, da W schon für den Winkel steht):
F = m * dv/dt M = J * dwg/dt Newton
m*dv = F*dt J*dwg = M*dt Kraftstoß/Drehmomentstoß
Da wir beim funktionsfähigen Roboter von einer gesteuerten Veränderung des Trägheitsmomentes J ausgehen wollen, ist die Betrachtung in Polarkoordinaten also besser.
Für unser Pendel als „Test-Roboter“ heißt das, dass wir das Drehmoment aus der Schwerkraft bestimmen müssen, um die Änderung der Winkelgeschwindigkeit zu bestimmen.
Wir können ja einmal beide Werte vergleichen:
Bei der obigen Einstellung von 22° und 434 cm Länge bedeutet das, dass die seitliche Abweichung von der Senkrechten
dx = L0*sin(W0) = 434 cm*sin(22°) = 163 cm
beträgt, das Drehmoment also m0*dx*g ist. Das Trägheitsmoment ist m0*L0², woraus sich eine Winkelbeschleunigung von
dwg/dt = m0*dx*g/(m0*LO²) = 1,63m * 10 m/s² /(4,34²m²) = 0,86 / s²
ergibt.
Zerlegen wir hingegen die Schwerkraft in eine radiale und eine tangentiale Komponente, so erhalten wir für die tangentiale (die radiale wird durch die Aufhängung abgefangen) Beschleunigung
a(tang) = g*sin(W0) = 3,75m/s²
was bezogen auf den Radius von 4,34m wieder 0,86 / s² ergibt. Wir sehen, dass beides möglich ist und zum gleichen Ergebnis führt.
Später werden wir aber das Trägheitsmoment ständig ändern wollen, so dass die rotierende Betrachtung einfacher zu handhaben sein wird. Wir werden sehen.
Für den Zeitablauf des Geschehens installieren wir einen Timer und bestücken dessen Sub mit den physikalischen Zusammenhängen, indem wir aus den Differentialgleichungen Differenzengleichungen machen, die im Timer integriert werden. Das geht in BASIC immer einfach, aber gewöhnungsbedürftig, das die Zuweisungen wie Gleichungen aussehen:
Winkelgeschwindigkeit ändern: wg0 = wg0 + dwg0
Winkel ändern: w0 = w0 + dw
Das bedeutet also, dass das alte w0 durch die Summe von sich selbst und einer Änderung dw ersetzt werden soll. Diese doppelte Integration der Beschleunigung zur Ermittlung des neuen Ortes kennen wir als Standardverfahren von anderen Beispielen…
Sehen wir uns das im Detail an:
Private Sub Timer1_Timer()
dwg0 = Sin(W0) * g * 1000 / L0 ‚ eigentlich ausführlich
dwg0=m0*L0*sin(W0)*g/(m0*L0^2)*dt
wg0 = wg0 – dwg0 * dt
W0 = W0 + wg0 * dt
x0 = L0 * Sin(W0): z0 = L0 * Cos(W0)
Sh_Brett.Left = mpleft + x0 – 100: Sh_Brett.Top = mptop + z0 – 100
St_0.X1 = mpleft: St_0.X2 = x0 + mpleft: St_0.Y1 = mptop: St_0.Y2 = z0 + mptop
End Sub
Aus ästhetischen Gründen der Übersichtlichkeit werden wir solche Teil-Algorithmen später als diverse „private sub“ auslagern. Das hat außerdem den Vorteil, dass die Ergänzungen durch weitere Bausteine der Schaukel (Massen über und unterm Brett) und weitere Bewegungsvarianten lediglich in den Subs verarbeitet werden müssen.
Auf dem Bildschirm pendelt nun also die eine Masse am Schaukelstab ungedämpft hin und her. Wir beobachten das eine Weile, um zu prüfen, ob sie aufschwingt oder lahm wird, weil das Hinweise auf eine ungeschickte Integration sein würden, denn schließlich arbeiten wir doppelt mit der einfachen „Rechteck-Methode“ der Integration, deren Fehler mit sinkendem Stützstellenabstand (Zeittaktlänge) quadratisch sinkt. Sollte also bei einem leicht veränderten Zeittakt keine Änderung des Ablaufs stattfinden, befinden wir uns auf der sicheren Seite, Und das ist tatsächlich der Fall!
Dann passen wir über das Wertepaar Schleifen-Intervall des PC („Timer1.Interval“) und den numerischen Zeittakt dt (Stützstellen-Abstand für die numerische Integration) die Schwingzeit auf dem PC-Bildschirm der physikalisch errechneten an.
2.3 Einrichten des ersten Experimentes zur Energiezufuhr
Als einfache Energiezufuhr zur Schaukel richten wir einen Gewinn an potentieller Energie durch einen Radial-Kraftstoß Richtung Aufhängung ein. Um periodisch arbeiten zu können, muss dieser Kraftstoß dann wieder von der Aufhängung weg abgegeben werden. Passiert beides unter unterschiedlichen Winkelbeträgen zur Normalen, so sind Energiegewinn (potentielle Energie!) und Energieverlust (potentielle Energie!) unterschiedlich groß, selbst dann, wenn entgegengesetzt gleiche Änderungen des Abstands zum Drehpunkt erzielt werden.
EINSCHUB zum Verhältnis von Physik und Programm-Algorithmus zur mehr prinzipiellen Fragestellung auf der didaktischen Ebene: Es tut der Plausibilität der hier geplanten Experimente keinen Abbruch, wenn man von der alten Weisheit ausgeht, dass der Höhenunterschied zwischen Start und Ziel einer Gebirgswanderung unabhängig vom Weg ist (es ist nicht die Gesamtsumme der einzelnen Anstiege gemeint, falls Täler auf dem Wege liegen!). Wenn wir also die Masse einen „Sprung“ – anstelle eines langsamen Gleitens – bei der Radiusänderung machen lassen, der innerhalb eines Zeittaktes erfolgt, ändert das nichts an der energetischen Gesamtlage, vereinfacht aber den Programmablauf gewaltig. Dieser Sprung kann dann durch einen Click auf einen Button zu einem beliebigen Zeitpunkt gesteuert werden. Dazu eignet sich eine Schaltfläche, deren Funktion nach jeder Auslösung zwischen „Auf“ und „Ab“ getauscht wird.
Also: Man kann die Veränderung des Radiusses der Kreisbögen, auf denen sich die Masse bewegt, unterschiedlich gestalten: Naturnah wäre eine allmähliche Veränderung, so wie sie oben in der EXCEL-Variante vorgenommen worden ist. Hier aber lassen wir die Masse einen (wählbar großen!) Sprung Richtung Aufhängung machen und dann einen gleich großen Rücksprung.
Die dazu erforderlichen je zwei Impulse (beschleunigen und abbremsen) müssen nicht berechnet werden, da sie entgegengesetzt gleich groß sind und außerdem in Richtung Drehpunkt wirken, was keine Änderung des Drehimpulses hervorrufen kann.
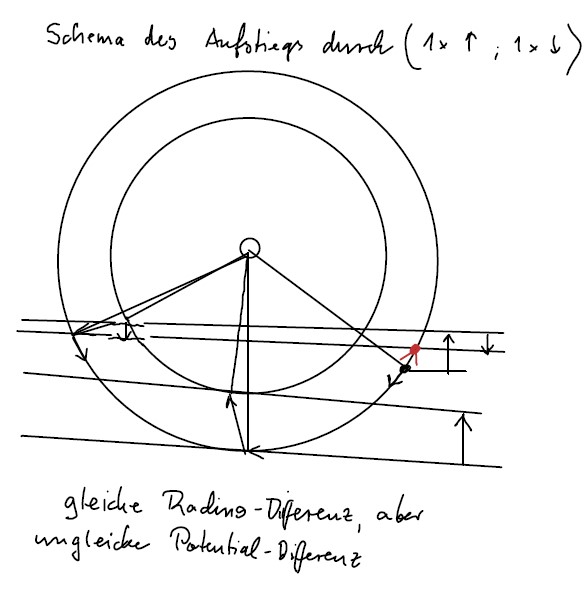
Heuristische Erläuterung des periodischen Vorgangs:
Rechts im schwarzen Punkt beginnt aus dem Stillstand das Pendeln/Schaukeln. Ist ungefähr der tiefste Punkt erreicht, wird die Masse gegen die Schwerkraft vom „äußeren Kreis“ auf den „inneren Kreis“ angehoben, was durch Muskel- oder Maschinenarbeit realisierbar ist. Die tangentiale Geschwindigkeitskomponente wird durch eine radial wirkende Kraft NICHT verändert, weshalb die kinetische Energie noch dieselbe ist und also erst dann durch die potentielle Energie des Aufstiegs verbraucht sein wird, wenn ein Punkt erreicht wird, der genau mit der Radiusdifferenz über dem schwarzen Startpunkt liegt. Dort wird wieder auf den „äußeren Kreis“ „abgesenkt“, diesmal aber schräg, also mit weniger Höhenverlust als vorher der Höhengewinn betrug, so dass ohne weitere Einflussnahme auf der rechten Seite bis zum roten Punkt gependelt wird, der nun über dem schwarzen liegt. Das Aufschaukeln hat geklappt!
Dieser Prozess kann stets wiederholt werden und ist dann entfernt mit dem Carnotschen Kreisprozess vergleichbar. Eine Energie-Abgabe (wie sie beim Verbrennungsmotor durch Fahrt-Reibung stattfindet) wäre hier zum Beispiel auch über Reibung (Luft, Aufhängung, Füße scharren am Boden…) möglich.
Machen wir also noch einmal Physik und unterteilen den Kreisprozess auf der Stehschaukel in vier Abschnitte:
1. „Aufstehen“ im Punkt 1 zum Punkt 2
Energiedifferenz ergibt sich wegen der Erhaltung des Drehimpulses allein aus der Differenz der potentiellen Energie:
W1 = Wkin1 + Wpot1 = 1/2*J1*wg1² – r1*cos(alpha1)*m*g
W2 = Wkin2 + Wpot2 = 1/2*J2*wg2² – r2*m*g
J1 = m*r1^2; J2 = m*r2²; alpha1 = alpha2
wg2/wg1 = r1/r2 (Drehimpulserhaltung m*r*wg)
W2 – W1 = m/2*r2²*wg1²*r1²/r2² – m/2*r1²*wg1² – m*g*(r2-r1)*cos(alpha1) = m*g*(r1-r2)*cos(alpha1)
(Energieerhaltung gilt also auch neben der Impulserhaltung, da radiale Kräfte keine Arbeit verrichten.)
2. „Hinsetzen“ im Punkt 3 zu Punkt 4
Da für den Rücksprung die Radiusdifferenz umgekehrt gleich groß ist und lediglich der Winkel zu alpha2 verändert worden ist (Radien sind entsprechend paarweise gleich), kann dann für den kompletten Zyklus geschrieben werden:
dW(4 Schritte) = m*g*(r1-r2)*(cos(alpha1)-cos(alpha2))
(Diese Formel zeigt sehr schön, dass ein zur Senkrechten symmetrisches Aufstehen und Hinsetzen wegen der – geraden! – Cosinusfunktion keinen Effekt zeitigen kann.)
(Natürlich kann man r3 und r4 ungleich zu r1 und r2 annehmen, was zwar den Effekt ändert, aber das physikalische Prinzip, um dessen Verständnis es uns hier geht, nicht verändert.)
Wir werden versuchen, das im Experiment nachzumessen!
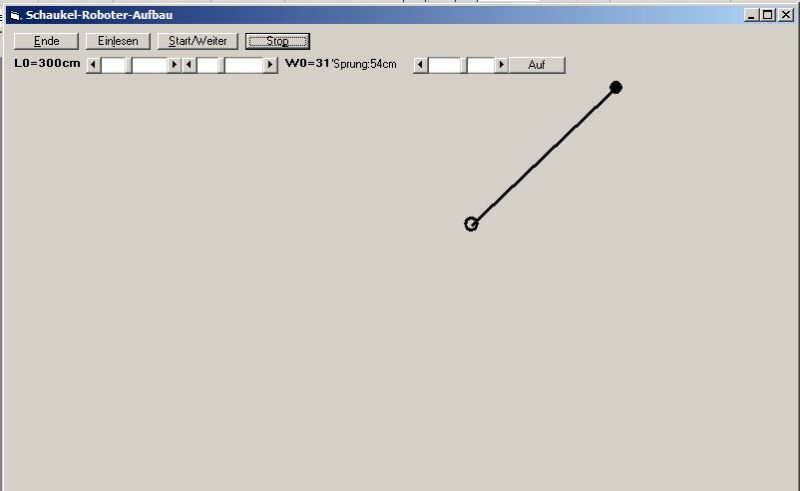
Hier sieht man die neue Schaltfläche für den Wechsel des Abstandes zu Aufhängungspunkt der Schaukel (Schaltfläche variiert sowohl die Aufschrift als auch die Funktion im Wechsel) und die neue Eingabemöglichkeit für die Sprunghöhe. Sobald man mehr als 90° von der Senkrechten erreicht, ist sogar ein direkter Energiegewinn beim Wechsel auf den größeren Radius möglich (setzt eben eine Stange als Aufhängung voraus, weil ein Seil das nicht übertragen kann…).
Das Programm für den Sprung-Button ist so („springen“ als Boolean, „sprung“ ist die Höhe in mm (Maßstab ist hier 1Pixel/1mm), L0alt ist die Hilfsvariable zum Berechnen des Radiusverhältnisses und damit des reziproken Drehzahlverhältnisses, erzeugt durch den Sprung):
Private Sub C_Sprung_Click()
If springen = True Then
L0alt = L0
L0 = L0 – sprung
C_Sprung.Caption = „Ab“
springen = False
wg0 = wg0 * L0alt / L0
Else
L0alt = L0
L0 = L0 + sprung
C_Sprung.Caption = „Auf“
springen = True
wg0 = wg0 * L0alt / L0
End If
End Sub
Gleichzeitig sollten vorauseilend Unterprogramme („Sub“) für Schwerpunkt und Trägheitsmoment erstellt werden, um die Timer-Sub für zukünftige Aufgaben übersichtlicher zu gestalten.
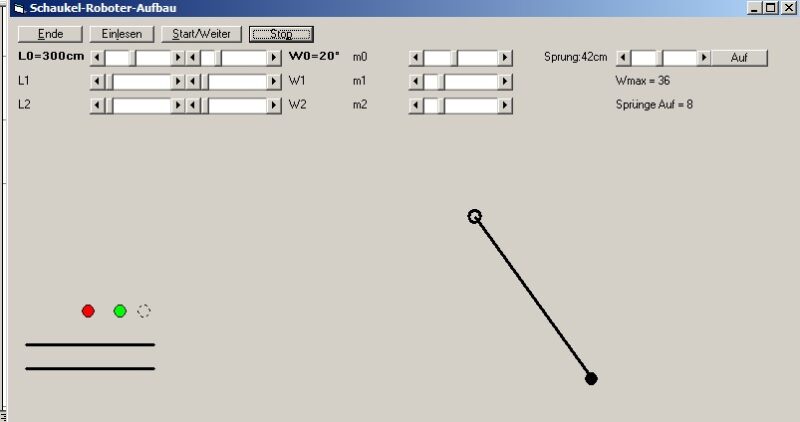
Hier sind nun rechts die Messwerte zu sehen: Nach 8 mal „Aufstehen“ ist aus dem Startwinkel von 20° ein Winkel von 36° geworden. Laut Theorie (einfach mal eine EXCEL-Tabelle einrichten und alle Kreisprozesse aneinanderhängen…) hätten wir folgenden Wert maximal erreichen können: 55°.
Offenbar war unser effektiver Sprung (Auf-Sprunghöhe minus Ab-Sprunghöhe entsprechend Radiusdifferenz und Winkel im Sprungmoment berechnen!) im Mittel nur etwa 25 cm, wie ein Spiel mit den Parametern in EXCEL zeigt. Da müssen wir die Programm-Bedienung noch üben. Aber so ist es nun einmal mit interaktiven Modellierungen…
Wäre übrigens interessant, die optimalen Bewegungsabläufe zu automatisieren und wahlweise der händischen Bedienung als Vergleich anzubieten, weil man daraus ein Geschicklichkeitsspiel machen könnte, das bei Regenwetter eine echte Schaukel für Kindergeburtstage ersetzen könnte! Der Automat würde also immer im Winkel Null (ganz unten) „aufspringen“ und beim Vorzeichenwechsel der Winkelgeschwindigkeit jeweils wieder „abspringen“.
(Wenn Zeit übrig ist, mache ich das noch, geht sicher sehr schnell…)
Und wie jetzt weiter?
Das „Aufschaukeln“ aus der Ruhelage (Schaukelbrett ist anfangs ganz unten, abschubsen ist verboten!) durch „kraftvolles Pendeln am Pendel“ soll in F2.3 behandelt werden.
Als Vorübung für das geplante doppelt frei veränderliche (Radius und Winkel einr Teilmasse) physische Pendel fügen wir hier erst einmal eine zweite Masse („Beine“) zur obigen („Bauch“ oder „Brett“) hinzu, von denen nur eine (nehmen wir die „Beine“, die man leicht anziehen und strecken kann) radial (also ohne „pendeln“) versetzt werden soll.
Schon in der heuristischen Vorbetrachtung erkennen wir, dass man für die treibende Kraft aus der Erdbeschleunigung den Schwerpunkt beider schweren Massen benutzen kann (lineare Zusammenhänge), für die träge Masse jetzt aber das Trägheitsmoment nutzen muss, dass quadratisch von den Abständen abhängt. Genau das macht den Unterschied zum physischen Pendel aus. Dieses Trägheitsmoment ändert sich durch die veränderte Lage einer der beiden Massen anders als der Schwerpunkt (man könnte ja auch einen virtuellen Quasi-Schwerpunkt einführen, der die gleiche Bewegung wie das physische Pendel ausführen würde – kleiner didaktischer Hinweis).
Wichtig ist außerdem, dass man die Winkel zwischen Massen und Aufhängung genau festlegt und sich überlegt, wie später die Kipp-Bewegung zum Beispiel der Beine beschrieben werden soll, denn: Bleibt ihr Winkel zur Senkrechten konstant, tragen sie anders zum Trägheitsmoment bei, als wenn sie sich zum Beispiel immer auf einer Geraden (oder einem anderen bestimmten Winkel zur Brettstange) befinden und also im Sinne eines starren Körpers beim Pendeln mitgedreht werden müssen. (Siehe „Satz von Steiner“, der in seiner Umkehrung genau das mathematisch voneinander trennbar macht!)
Kommentar abgeben