F0.1.1.1 Zahlenbeispiele zum Kippen mit dem Fahrrad
Hier ein paar einsichtige Beispiele zum Umkippen mit dem Fahrrad:
Wiederholung der physikalischen Zusammenhänge:
Kippmoment durch die Fliehkraft (siehe F0.1.1):
Mf =m*v²/r * h * cos(a)
Kippmoment durch die Schwerkraft:
Ms = m*g*h * sin(a)
Winkelbeschleunigung:
d²a/dt² = (Ms+Mf)/J = g/h*sin(a) + v²/(h*r) * cos(a)
Das ergibt für einfach Werte folgenden Zeitverlauf (numerisch integriert) des nach außen gemessenen Kippwinkels:
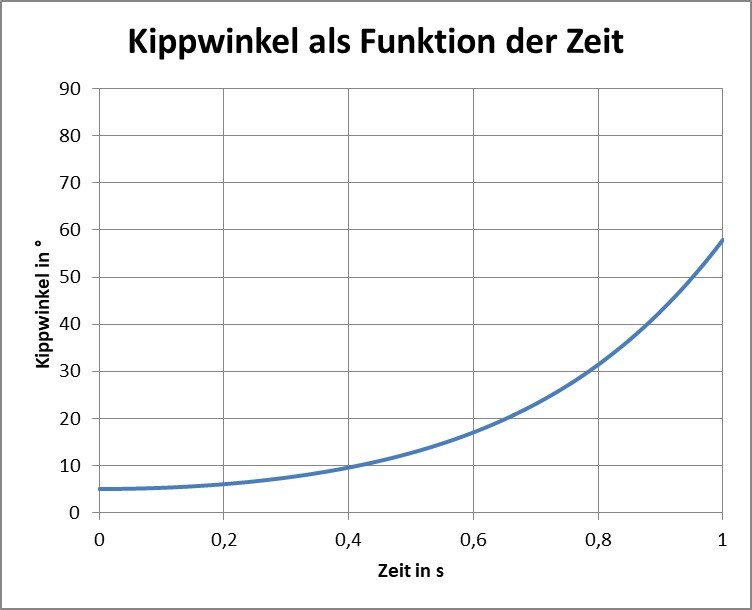
Umkippen aus dem Stand (oder aus der Geradeausfahrt) bei einer SP-Höhe von 1 m ab einem Neigungswinkel von 5°
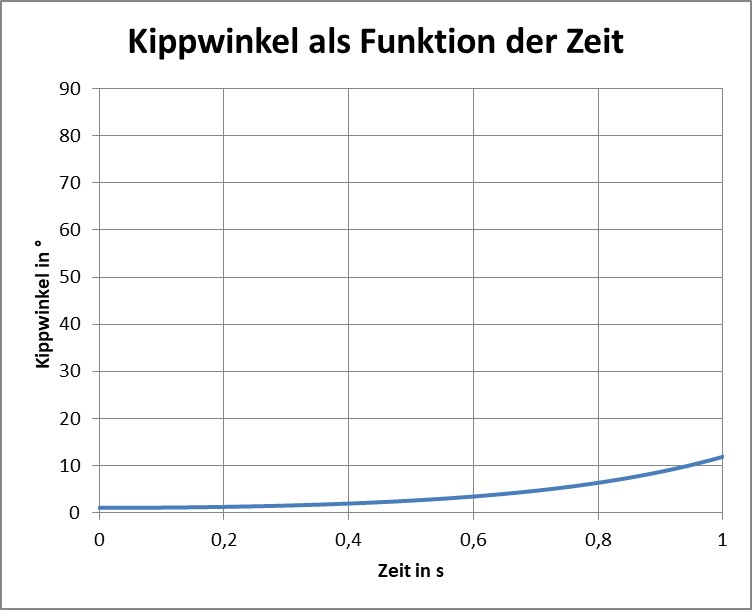
Umkippen ab 1° aus dem Stand
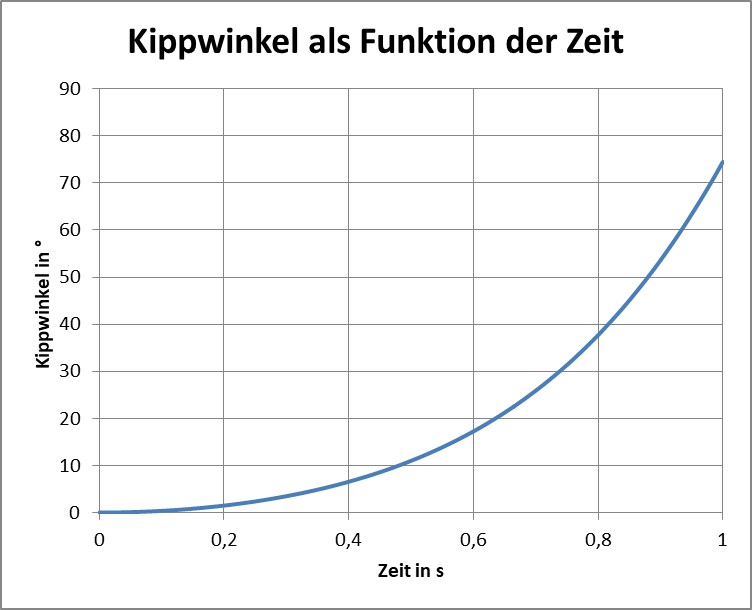
Umkippen aus der Senkrechten bei 5 m/s in einer Kurve von 20 m Radius ohne Gegenlenken.
Fängt man bei einem leicht nach innen gelegten Kippwinkel (negativ festgelegt) an, kann man sich iterativ an den Gleichgewichtswert annähern:
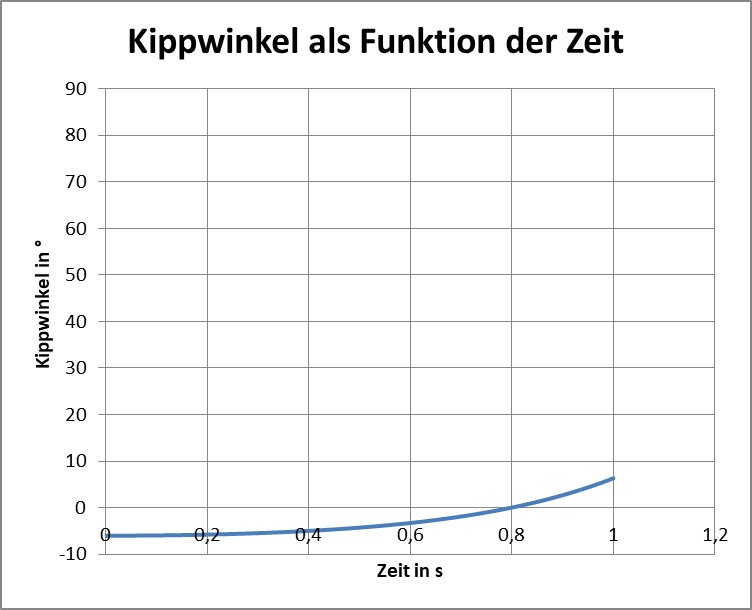
Hier bei -6° beginnend. Man richtet sich auf und kippt dann nach außen, wenn man exakt auf dem Kreisbogen bleibt und nicht gegenlenkt und damit den Kreisbogen verlässt.
Die nächste Sekunde zeigt, wie das ist, wenn man die 0° schon mit „Schwung“ passiert:
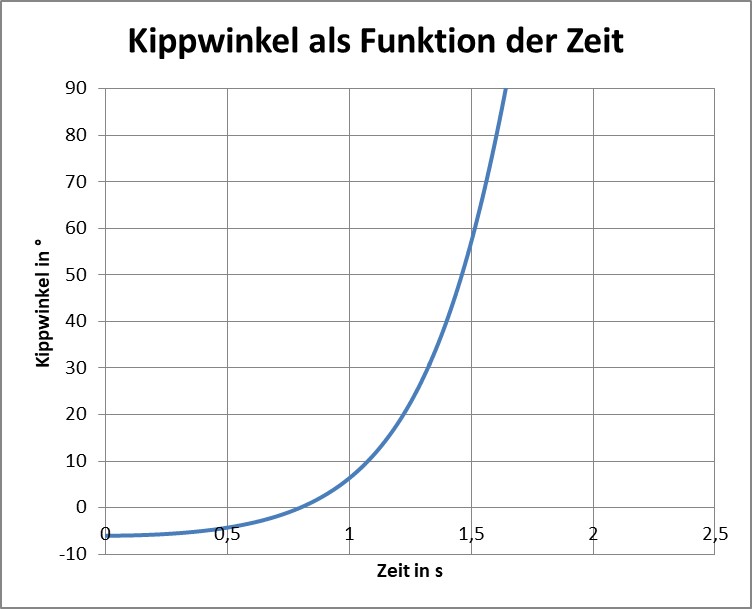
Da liegt man schon nach weiteren 0,7 s flach auf der Straße…
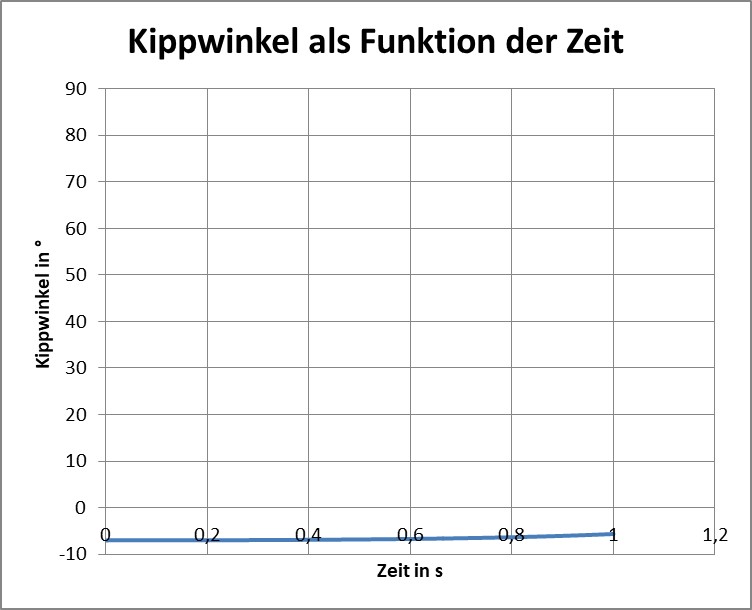
Bei 7° am Anfang kippt man fast gar nicht auf. Der theoretische Wert, bei dem sich beide Kippmomente aufheben, ist für diese Geschwindigkeit und Schwerpunkthöhe (bei 0° gemessen!) und Kurvenradius
alpha = arctan(v²/(g*r)) = 7,125°
Und tatsächlich ist die integrierte Kurve für diesen Winkel eine Konstante:
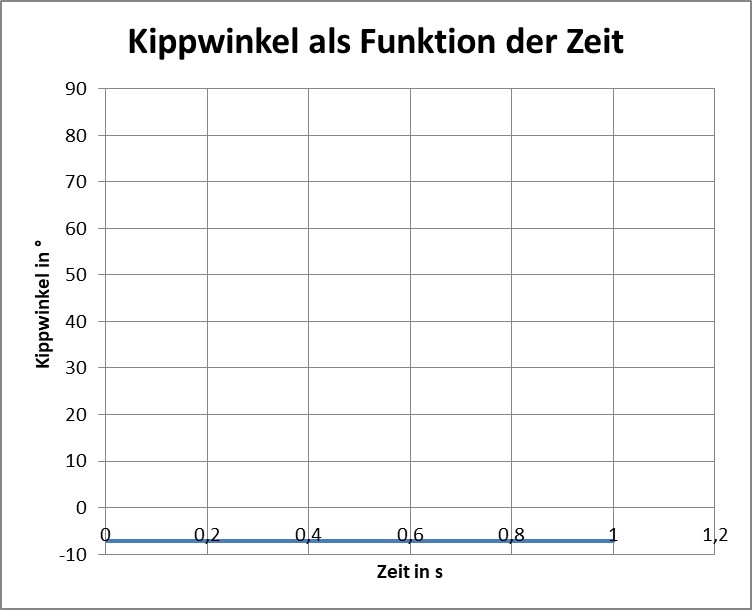
Mit dieser Probe der Genauigleit des numerischen Verfahrens schließen wir die quasi-experimentelle („excelperimentelle“) Untersuchung der einfachen Grundlagen ab.
Man kann aus den obigen Diagrammen übrigens genau ablesen, wie viel Zeit zum Reagieren bleibt, wenn man das Gefühl bekommt, gleich umzukippen (ein weiteres Spiel mit den Parametern Schwerpunkthöhe und der Kombination Geschwindigkeit/Kurvenradius macht natürlich auch Spaß…).
Das sollte für die Zeitkonstanten von Steuerung und Regelung nicht unwichtig sein…
Kommentar abgeben